




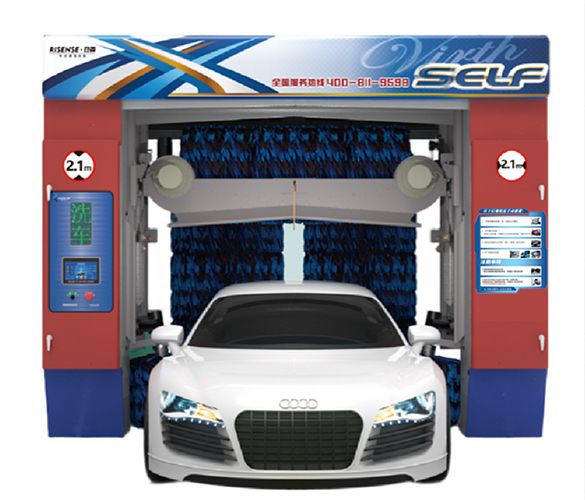







摘要:全自动洗车的核心瓶颈,往往体现在车辆识别能力层面。当前行业多数设备沿用传统传感方案,仅可实现简单车体点位探测,面对异形车辆、改装套件易出现识别偏差,剐蹭碰撞隐患难以完全消除。日森历经六年技术深耕,推出“人眼” 成像识别技术,依托激光雷达高精度三维点云能力,实现整车 1:1 三维感知,推动全自动洗车向真正人工智能方向迈进。
目前市场上多数自动洗车机,主要采用对射式光电传感器、超声波传感器两类识别方案,虽能满足基础洗车作业场景,但受硬件原理限制,存在固有的技术短板,很难实现高复杂工况下的智能化洗车体验。
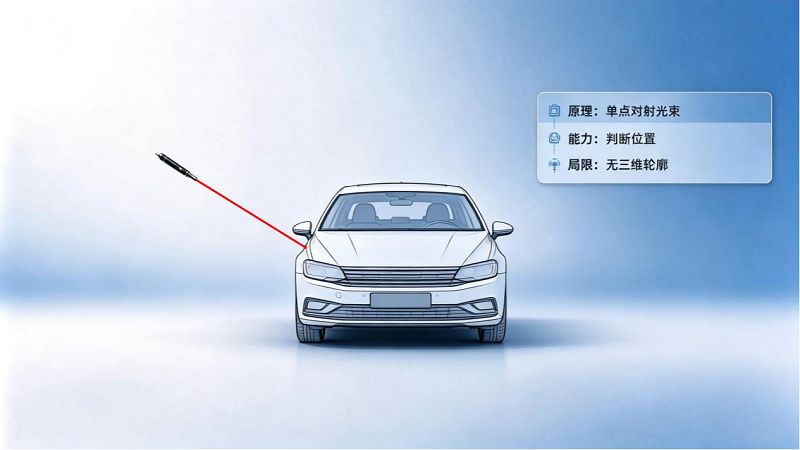
原理:依靠单点对射光束完成探测,属于二维检测方式,无法获取三维轮廓。
能力:可判断车体有无,完成车头、车尾、A 柱、C 柱点位定位,多用于升降结构的安全位置检测。
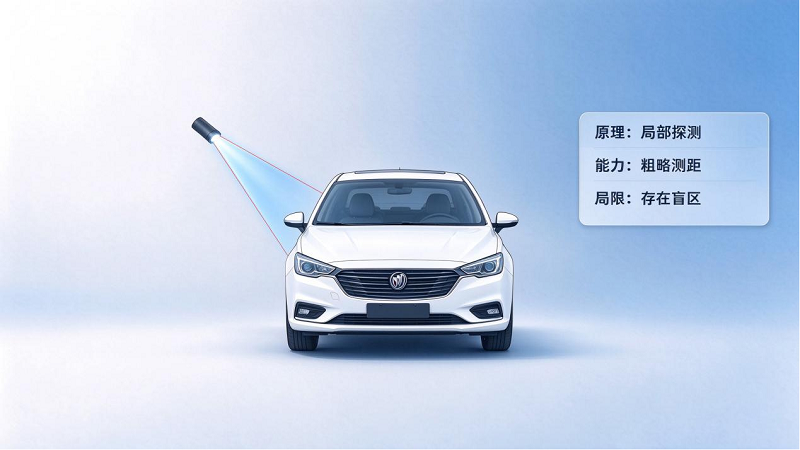
原理:发射超声波脉冲束,获取车体局部距离与轮廓信息。
能力:可粗略检测车头、车尾、车顶高度以及车体左右相对位置。
客观说明:
两类传统传感方案,能够完成常规车辆的基础识别作业。但仅能感知车辆位置,无法完整还原整车立体形态。遇到天线、行李架、皮卡货斗、拖挂装置、各类汽车改装配件时,容易发生识别偏差,设备难以预判障碍物,剐蹭碰撞风险随之提升,难以适配多样化、复杂化的车辆场景。
针对复杂车型识别这一行业痛点,日森技术团队历经6 年潜心探索与研究,提出 “人眼成像” 技术研发理念。对标人眼视物逻辑,不再局限于单点、局部的数据采集,目标实现整车立体形态完整还原。
团队围绕洗车场景环境干扰、点云降噪算法、异形物体甄别、动态轨迹规划等多项课题持续迭代,开展大量实车场景测试,攻克多项落地应用难点,将激光雷达传感方案成熟落地应用于智能洗车设备当中。
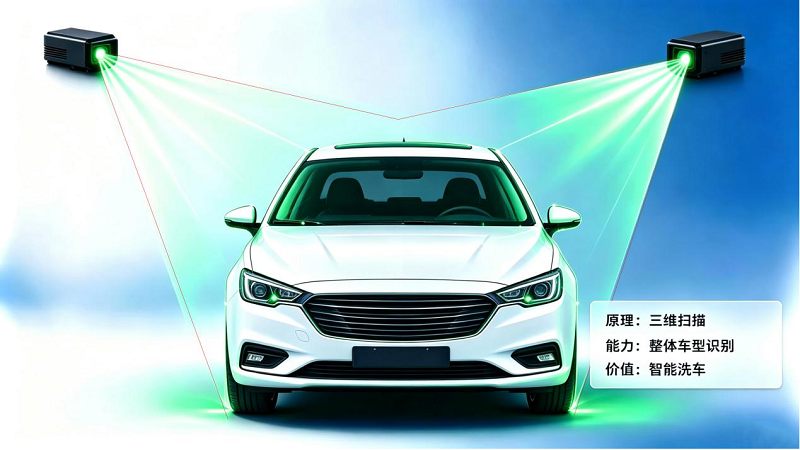
发射定向激光束,具备高角度分辨率与高精度测距能力,可持续输出三维点云数据;不只可以判断车辆是否存在,更能够完成车体整体 1:1 三维成像。如同人眼观察物体一般,完整采集全车外形细节,将车辆真实立体形态传输至设备控制系统。
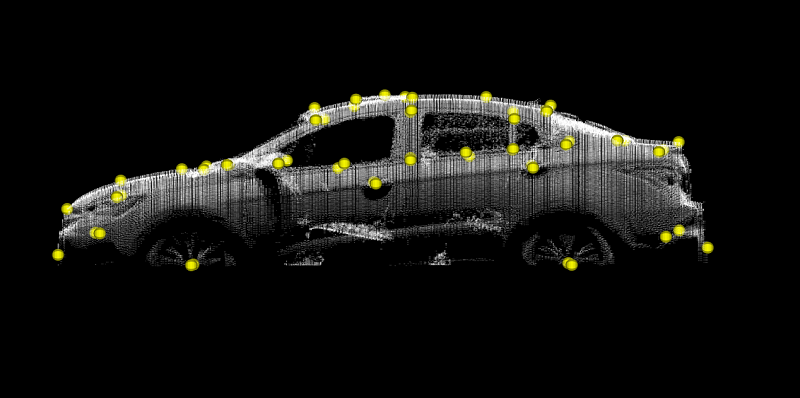
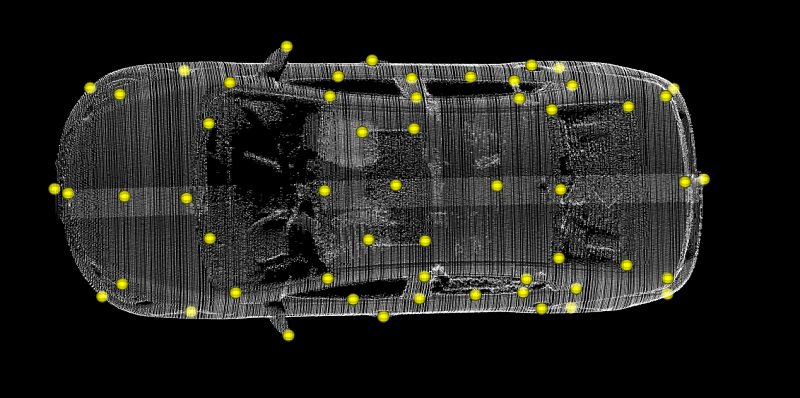
核心识别能力:
1. 完成整车完整三维轮廓重建,识别车体、轮毂、轮胎、备胎、天线、行李架等常规车身附件的位置和大小;
2. 支持皮卡货斗、拖挂装置、各类汽车改装配件的精准识别与尺寸判定;
3. 基于扫描得到的三维车体模型,预识别、预生成安全洗车运动路线;而传统的识别模式,只能做到“盲人摸象”式的后知后觉的识别;
4. 从源头降低刷管与车身凸起部件刮蹭碰撞概率,提升复杂车型的设备适配能力。
技术价值:提升洗车安全,迈向人工智能洗车新体验
传统传感方案更多是 “识别点位”,而人眼成像识别技术实现整体识别。
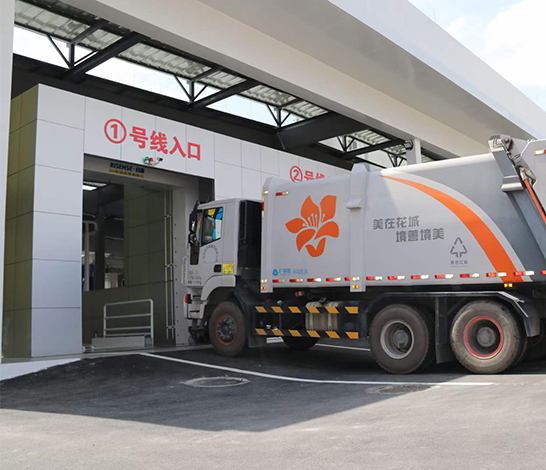
该技术跳出二维点位、局部测距的技术桎梏,针对复杂车辆工况,显著提升全自动洗车作业安全水平。无论是普通家用车、改装车辆还是带拖挂的皮卡车型,设备均可读取车辆完整外形结构,自动规划安全作业路径,摆脱简单阈值判断的局限,助力设备实现人工智能洗车的使用体验。
日森完成激光雷达人眼成像识别技术在洗车设备的成熟商用落地,拓展全自动洗车的识别边界,为行业提供新一代智能识别解决方案,持续推动全自动洗车行业技术迭代。
日森,以技术创新驱动全自动洗车行业向前发展。


